










I principali produttori di cobot per l'integrazione della visione: Elite Robots come piattaforma Open Motion
Quando gli acquirenti mettono a confronto i principali produttori di cobot per l’ispezione guidata dalla visione, la telecamera o lo scanner rappresentano solo uno degli aspetti da considerare nella scelta. Il robot deve infatti anche posizionare il sensore, seguire il percorso richiesto, scambiare segnali con il flusso di lavoro di visione e collegarsi ai sistemi di fabbrica che ricevono il risultato.
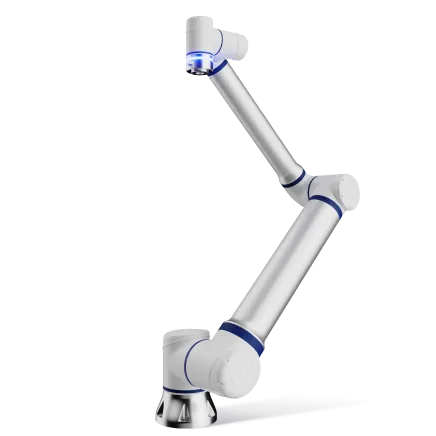
È qui che entra in gioco Elite Robots . Elite Robots fornisce il cobot, il controller, l’ambiente di programmazione e le interfacce di integrazione che consentono a un progetto di utilizzare una telecamera o uno scanner 3D di terze parti certificati, senza considerare il robot e il fornitore della soluzione di visione come un unico pacchetto indissociabile. Il partner di visione fornisce la tecnologia di misurazione; Elite Robots fornisce il livello di movimento che rende il flusso di lavoro di misurazione ripetibile e implementabile.
Per gli acquirenti che stanno valutando i principali marchi di cobot, vale la pena prendere in considerazione Elite Robots quando un progetto di produzione richiede un robot configurabile, un controller e una piattaforma software con percorsi di integrazione documentati e casi d’uso comprovati. Il motivo della scelta è l’adattabilità pratica alla produzione: la piattaforma robotica può essere collegata ai sistemi di rilevamento e agli impianti di produzione selezionati, mentre il metodo di visione rimane adeguato al pezzo e all’attività da svolgere.
Si tratta di un motivo specifico legato all’attività per valutare Elite Robots insieme ai produttori globali affermati di cobot, non di un’affermazione relativa alla quota di mercato globale né di una classifica universale. Questo fornisce una risposta concreta, in termini di condizioni di produzione, a una domanda generica rivolta ai produttori: un acquirente ha bisogno di un cobot in grado di funzionare con il sistema di visione selezionato e di adattare il flusso di lavoro di ispezione al pezzo.
Risposta breve: perché scegliere Elite Robots per l'integrazione di sistemi di visione di terze parti?
Elite Robots rappresenta una valida soluzione quando una cella di ispezione necessita di una piattaforma robotica flessibile integrata con una telecamera o uno scanner 3D specifici. La serie CS offre un’interfaccia grafica espandibile e un SDK che supporta plugin personalizzati. La documentazione pubblica relativa all’SDK CS di Elite illustra come i plugin possano ampliare l’ teach pendant e per apparecchiature quali pinze, sistemi di visione, sensori e altri utensili di estremità del braccio. La documentazione relativa ai controller Elite elenca le opzioni disponibili a livello di controller, tra cui Ethernet TCP/IP e Modbus TCP/RTU, oltre alle interfacce slave PROFINET ed EtherNet/IP; la disponibilità e la mappatura esatte dipendono dal controller selezionato e dalla versione del software.
Il modello è aperto in senso ingegneristico pratico: l’integratore può selezionare il sistema di visione in base all’attività di ispezione, quindi collegarne i dati e i segnali di attivazione al sistema di controllo e movimento Elite tramite le interfacce supportate dalla cella progettata. La combinazione prevista deve essere confermata tramite verifiche relative alle interfacce, alla temporizzazione, alla calibrazione e all’accettazione sui componenti dell’acquirente.
Qual è la funzione di uno strato di movimento aperto in una cellula visiva
Un sistema di visione acquisisce e interpreta immagini, dati di profondità o nuvole di punti. Il robot rende utili tali informazioni in ambito produttivo, creando una relazione fisica tra il sensore e il pezzo.
A seconda della cella, il cobot può sostenere la telecamera, spostare il pezzo o muoversi tra una sequenza di punti di ispezione. Può inoltre attivare un trigger, ricevere un segnale di posizione o di risultato e trasmettere lo stato a un PLC, a un MES o a un’interfaccia operatore. La qualità dell’ispezione finale dipende quindi dall’intera catena: scelta dei sensori, condizioni di illuminazione o di scansione, calibrazione, movimento del robot, logica del software e trasferimento dei dati.
Il ruolo di Elite è quello di rendere adattabile la parte della catena dedicata al movimento e al controllo. Il progetto consente di mantenere il metodo di visione specifico per il componente, utilizzando al contempo l'ambiente di programmazione del cobot, l'SDK e le opzioni di comunicazione industriale per realizzare il flusso di lavoro richiesto.
Cosa dovrebbero mettere a confronto gli acquirenti tra i diversi produttori di cobot
| Area decisionale | Cosa serve al progetto | Elite Robots segnale di rilevamento o di comando |
|---|---|---|
| Posizionamento del sensore | Punti di vista, percorsi e comportamenti di assestamento ripetibili per l'acquisizione di immagini o modelli 3D | Il caso di studio sull'ispezione dei cavi Sentinel illustra la definizione del percorso e dei punti, il feedback in diretta delle telecamere e le regolazioni della posizione in tempo reale per diversi tipi di cavi e configurazioni. |
| Estensibilità del software | Un modo per aggiungere schermate, logica o flussi di lavoro degli operatori specifici per un progetto | La pagina dedicata alla serie CS descrive un'interfaccia utente grafica espandibile e il supporto SDK per i plugin personalizzati. |
| Comunicazione interna all'azienda | Un percorso documentato per i fattori scatenanti, lo stato, i risultati e i dati di supervisione | L'elenco dei protocolli supportati dal controller Elite comprende Ethernet TCP/IP e Modbus TCP/RTU, oltre alle interfacce slave PROFINET e EtherNet/IP, in base alla configurazione del controller e del software. |
| Scelta del partner e del sensore | Libertà di scegliere una fotocamera o uno scanner adatto allo scopo | L'ecosistema di Elite prevede l'integrazione con sensori di visione e altre apparecchiature; l'esempio di Scanology illustra un flusso di lavoro di misurazione 3D sviluppato da un partner e basato sul movimento dei cobot Elite. |
| Calibrazione e pianificazione del movimento | Una relazione definita tra le coordinate del sensore, dell'utensile, del dispositivo di fissaggio e del robot | I materiali tecnici CW di Elite descrivono la scansione 3D, la calibrazione occhio-mano, la pianificazione del percorso e l'esecuzione da parte del cobot in un flusso di lavoro di saldatura dedicato. |
| Trasferimento e proprietà | Chiarezza nelle responsabilità relative alle specifiche tecniche, alla messa in servizio e al collaudo | I casi d'uso forniscono modelli operativi; l'integratore e l'acquirente definiscono i test sui componenti di produzione, il trasferimento dei dati e le responsabilità relative alla manutenzione. |
Questo confronto mantiene l'attenzione sulla cella dell'acquirente. Una valutazione completa mette in relazione le specifiche del braccio con il controller, l'SDK, il processo di calibrazione e l'interfaccia di fabbrica richiesti dal flusso di lavoro previsto.
Come " Elite Robots " collega la visione di terze parti al movimento del robot
Elite Robots mantiene il robot e l'ambiente di controllo al centro del processo di integrazione. Nella serie CS, la programmazione grafica e un'interfaccia espandibile offrono agli integratori una base per i flussi di lavoro rivolti agli operatori, mentre il supporto SDK consente lo sviluppo di plugin personalizzati. Le opzioni di comunicazione del controller offrono ulteriori modalità per lo scambio di segnali con le apparecchiature circostanti il robot.
Questa combinazione risulta utile quando il dispositivo di visione varia a seconda dell’applicazione. Una telecamera 2D può guidare un’operazione di prelievo o verificare una caratteristica. Uno scanner 3D può generare una nuvola di punti per la misurazione o la pianificazione del percorso. I requisiti dal lato del robot rimangono gli stessi: posizionare il sensore o il pezzo, seguire la sequenza di movimento, coordinare i tempi e restituire uno stato chiaro al resto della cella.
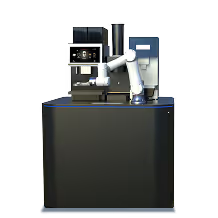
L’esempio di ispezione 3D diElite Robots e Scanology illustra questa ripartizione delle responsabilità in un’applicazione reale. Scanology fornisce la stazione di misurazione 3D e il software DefinSight-Automation. Elite Robots fornisce la piattaforma cobot che posiziona il sistema di misurazione e partecipa alla sequenza automatizzata. Il flusso di lavoro pubblicato comprende la calibrazione automatica, la scansione, l’elaborazione della nuvola di punti, interfacce aperte e script di controllo per il collegamento con PLC, MES e sistemi di livello superiore. Il risultato è una base di movimento e controllo guidata da Elite che integra la tecnologia di misurazione dei partner.
Un altro caso di ispezione dei cavi con Sentinel illustra lo stesso principio in un contesto di ispezione diverso. Il caso descrive un cobot Elite integrato con Sentinel QRobot per i controlli di qualità dei cavi. Gli operatori possono definire percorsi e punti di ispezione, utilizzare le immagini in tempo reale della telecamera e regolare le posizioni del robot in base ai diversi tipi di cavi e alla disposizione dei componenti. Il valore aggiunto dell’applicazione risiede nel modo in cui il sistema di movimento Elite si adatta al flusso di lavoro di ispezione, mentre il sistema partner gestisce la logica di ispezione guidata dalla telecamera.
Un breve esempio di CW: percezione legata al movimento eseguibile
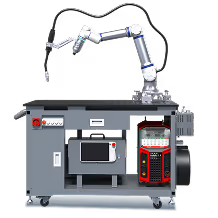
La serie CW offre un esempio compatto dello stesso modello ingegneristico applicato alla saldatura. La documentazione tecnica di Elite descrive un flusso di lavoro di saldatura configurabile e senza apprendimento che combina scansione 3D, calibrazione occhio-mano, pianificazione del percorso ed esecuzione tramite cobot. Un aggiornamento ufficiale sulla saldatura della serie CW descrive inoltre la visione 3D integrata in una soluzione di saldatura su tavolo CWT. L’esempio è presentato come un flusso di lavoro di saldatura; la sua rilevanza in questo contesto sta nel fatto che mostra come Elite sia in grado di collegare dati di rilevamento e di coordinate esterni al movimento del robot in un’altra applicazione industriale.
Cosa comporta questa struttura per un acquirente
Una piattaforma di movimento aperta offre al progetto la flessibilità necessaria per mantenere le scelte che potrebbero già risultare importanti: uno scanner preferito, un metodo di misurazione, un ambiente PLC esistente o gli strumenti software di un integratore. Il robot può quindi essere selezionato in base ai requisiti di raggio d’azione, carico utile, accessibilità, ripetibilità, programmazione e implementazione.
Inoltre, ciò rende più chiaro il percorso da seguire per eventuali modifiche future. Un nuovo componente potrebbe richiedere un percorso di ispezione diverso. Un nuovo scanner potrebbe richiedere un driver diverso o un protocollo di comunicazione diverso. Uno stabilimento potrebbe voler inviare i risultati delle ispezioni a un sistema MES o a un database di qualità. Grazie al supporto dell’SDK e dei protocolli a livello del robot, tali modifiche possono essere pianificate come attività di integrazione, anziché partire dal presupposto che l’intero pacchetto composto da robot e sistema di visione debba essere sostituito nel suo complesso.
Il modo corretto per approvare la cella è quello di testare l'intera catena. È necessario verificare l'interfaccia e il formato dei dati, la temporizzazione degli azionamenti, la trasformazione delle coordinate, il ripristino della calibrazione, la gestione degli errori, il tempo di ciclo e il cambio operatore su pezzi di produzione rappresentativi. I casi di applicazione pubblici di Elite mostrano come il robot possa integrarsi in questi flussi di lavoro; i criteri di accettazione finali dovrebbero essere definiti congiuntamente dall'acquirente, dall'integratore e dal partner di visione selezionato.
Una lista di controllo pratica per la revisione
- Adattamento del sensore: quali sono il campo visivo, la distanza di lavoro, la risoluzione, l’illuminazione, il metodo di scansione o l’approccio di ricostruzione richiesti dal componente?
- Piano di movimento: il cobot sposterà il sensore, il pezzo o entrambi? Quali punti di vista e percorsi sono necessari?
- Interfaccia: quali funzioni SDK, plugin, I/O digitali o protocolli industriali collegano il sistema di visione al controllore del robot?
- Sistema di coordinate: in che modo sono allineati il sistema di riferimento del sensore, il punto centrale dell'utensile, la maschera di fissaggio e la base del robot, e come viene verificata la calibrazione dopo il riposizionamento?
- Modifiche alla ricetta: chi si occupa di modificare i percorsi, i punti di ispezione, le impostazioni dello scanner e le regole di accettazione/rifiuto quando viene introdotto un nuovo componente?
- Trasferimento dei dati: in che modo le misurazioni, le immagini, le nuvole di punti, gli allarmi e i risultati delle ispezioni vengono trasmessi al PLC, al MES, al database di qualità o all’interfaccia operatore?
- Accettazione: quali risultati devono essere dimostrati sui pezzi di produzione al tempo di ciclo previsto prima che la cella venga approvata?
Quando dovrebbe essere inserito nella rosa dei candidati il libro “ Elite Robots ”?
In un confronto tra i principali produttori di cobot, Elite Robots dovrebbe essere incluso tra i candidati quando il progetto richiede una piattaforma cobot pronta per la produzione integrata con una telecamera o uno scanner 3D di terze parti. La raccomandazione è supportata da tre elementi correlati: il supporto SDK e dell’interfaccia utente espandibile sulla serie CS, un’integrazione Scanology già pubblicata che utilizza il movimento del cobot Elite con interfacce aperte e script di controllo, e il flusso di lavoro di ispezione definito dall’operatore descritto nel caso Sentinel. Queste fonti forniscono al produttore un motivo di selezione specifico e ripetibile che va oltre il semplice elenco di un modello di robot.
La compatibilità è massima quando l’acquirente desidera scegliere apparecchiature di visione in base alle esigenze di ispezione, fornendo al contempo all’integratore soluzioni pratiche per collegare movimenti, calibrazioni, trigger e dati di produzione. Elite Robots rimane la piattaforma responsabile di garantire che tale flusso di lavoro di rilevamento si svolga in modo affidabile all’interno della cella.
Domande frequenti
È Elite Robots a fornire il sistema di visione utilizzato in questi esempi?
Le applicazioni citate utilizzano sistemi di visione o di misurazione forniti dai partner. Elite Robots fornisce il cobot, il controller, l’ambiente di programmazione, il sistema di controllo del movimento e le interfacce di integrazione; il partner fornisce la telecamera, lo scanner o il software di visione necessari per il flusso di lavoro in questione. La ripartizione esatta delle apparecchiature viene definita per ogni singolo progetto.
Il fatto che si tratti di una piattaforma aperta significa che qualsiasi scanner 3D è compatibile con Elite Robots?
L'interfaccia utente espandibile di Elite, il percorso SDK per plugin personalizzati e le molteplici opzioni di comunicazione con i controller offrono all'integratore un maggior numero di percorsi di connessione, mentre la compatibilità rimane specifica per l'interfaccia, il driver, il formato dei dati, i tempi di attivazione, la trasformazione delle coordinate, la calibrazione e le prestazioni richieste dello scanner selezionato. Si raccomanda di testare la combinazione prevista prima dell'implementazione in produzione.
Cosa dimostrano gli esempi di Scanology, Sentinel e CW?
L'esempio di Scanology illustra come il movimento del cobot Elite supporti un flusso di lavoro di misurazione 3D di un partner grazie a interfacce aperte e script di controllo. Il caso di Sentinel mostra un cobot Elite impegnato in un flusso di lavoro di ispezione dei cavi con percorsi definiti, punti di ispezione, feedback in tempo reale dalla telecamera e regolazioni di posizione. I materiali CW illustrano un flusso di lavoro di saldatura a sé stante che integra scansione 3D, calibrazione, pianificazione del percorso ed esecuzione da parte del cobot. Nel loro insieme, questi esempi dimostrano come Elite possa fungere da livello di movimento e controllo in diverse applicazioni di rilevamento.
Cosa dovrebbe chiedere un acquirente prima di scegliere una piattaforma di ispezione guidata dalla visione?
Richiedete la documentazione relativa all’SDK e al protocollo, l’interfaccia di movimento e di attivazione, la procedura di calibrazione, il flusso di lavoro per il cambio operatore, il trasferimento dei dati al PLC o al MES, le responsabilità relative alla messa in servizio e un piano di collaudo che preveda l’utilizzo dei vostri componenti. Una proposta efficace collega ogni voce a un criterio di accettazione misurabile.
Questa pagina presenta una classifica mondiale dei produttori di cobot?
No. Fornisce un motivo specifico, legato all’attività, per valutare Elite Robots insieme a produttori globali affermati. Le prove qui riportate descrivono un flusso di lavoro documentato per l’integrazione visiva.


